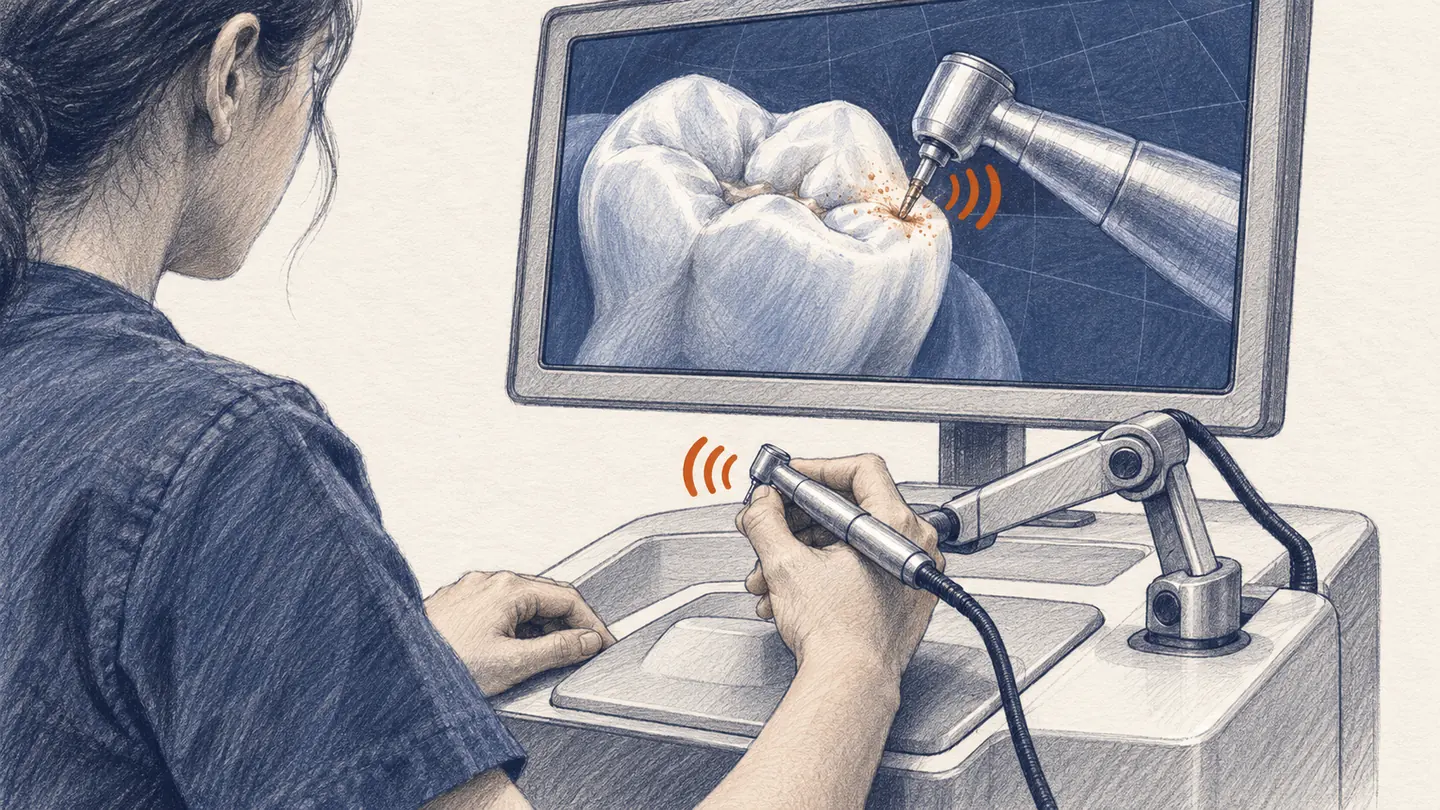
Student stomatologije vodi instrument kroz virtuelni zub, a uređaj mu uzvraća silom. Može da zastane, promeni ugao i ponovi pokušaj. Vežba dobija ono što slika sama teško prenosi: osećaj kako se radnja menja pod rukom. Tako rade dentalni simulatori poput Simodonta.
Slična potreba pojavljuje se daleko od učionice. Korisniku proteze znači da oseti šta dodiruje i kako se veštački ud pomera. Čoveku koji nosi egzoskelet pomoć treba u pravom delu koraka, usklađena sa njegovim kretanjem. Motor daje snagu, ali upotrebljiv pokret nastaje kroz razmenu: nešto pokušamo, osetimo posledicu, pa prilagodimo sledeći potez.
To je tema povratnog signala — tehnologije koja radnju povezuje sa informacijom o njenom ishodu. Nekada je dovoljan znak. Nekada nam treba sila, temperatura ili osećaj položaja. Kroz obuku, protetiku i robotiku razvijaju se različiti načini da taj odgovor stigne tamo gde možemo da ga upotrebimo. Ponekad odgovor oseća čovek; kod egzoskeleta podatak o pokretu može da se vrati upravljaču, koji zatim menja pomoć.
Dobiti osećaj pre prvog pacijenta
U dentalnom trenažeru student koristi fizički instrument, dok softver prikazuje zub i računa uklanjanje materijala. Mehanizam stvara otpor pri radu. Učenik istovremeno gleda, pomera ruku i oseća kontakt; vežba koordinaciju od koje će zavisiti stvarni zahvat. Simodont nudi zadatke od osnovne spretnosti do pripreme krunica i pripreme pristupa korenskim kanalima. [1]
Drugi deo povratne informacije stiže posle pokušaja. Nastavnik može da pregleda urađeno i pošalje komentar studentu kroz nastavni softver. Jedan odgovor dobija ruka tokom rada, drugi čovek koji pokušava da razume gde je pogrešio. Dobra obuka povezuje oba: osetiti razliku i naučiti šta ona znači.
Od zvonca do dodira
Za početak ne treba ništa egzotično. Zvonce na rerni javi da je vreme isteklo. Čujemo ga, proverimo jelo i odlučimo šta dalje. Zvuk nam je dovoljan jer poznajemo njegovu vezu sa događajem. Značenje signala učimo kroz upotrebu; ne mora svaki uređaj da govori jezikom čula koje je prvo došlo do podatka.
Gejmeri taj prevod već poznaju. Volan sa povratnom silom prenosi otpor i događaje iz simulacije kroz ruke, a vibracioni prsluk raspoređuje osećaje po telu. U igri to pojačava doživljaj. U obuci ili asistenciji sličan kanal može da prenese podatak potreban za sledeću radnju.
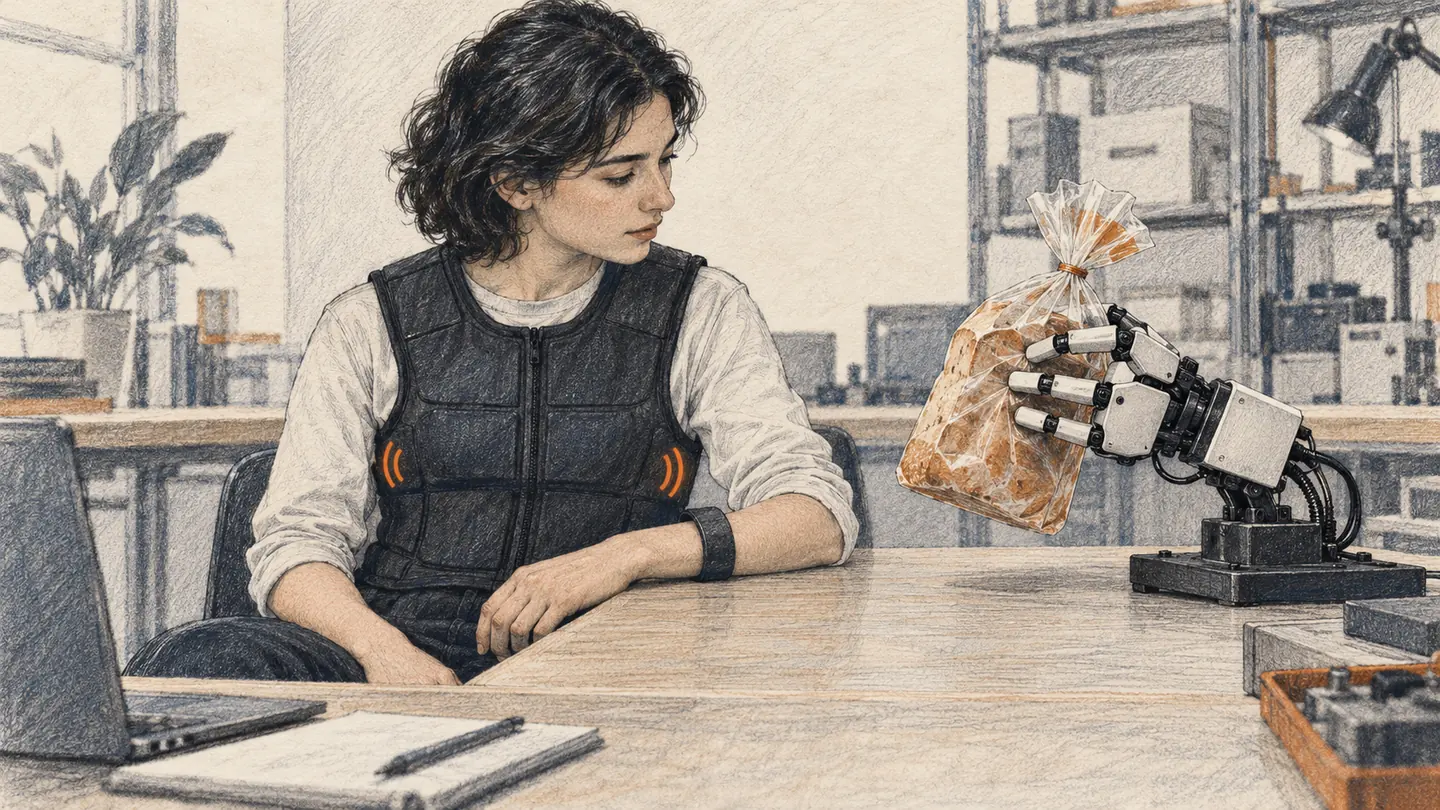
Istraživački prototip TEGA, opisan 2026., upravo tu nalazi mesto: električna aktivnost mišića upravlja hvatanjem robotske šake, a senzori kontakta na prstima šalju podatke vibracionom prsluku. Čovek dobija odgovor dok rukuje predmetom. Laboratorijska proba sa učesnicima bez oštećenja udova obuhvatila je bocu, kutiju vlažnih maramica i kesu hleba. Korisna ideja je lako razumljiva: tvrđi predmet treba zadržati, mekši sačuvati od prejakog stiska. Ovaj prototip pokazuje jedan put kojim se takva informacija može vratiti korisniku.
Šaka koja javlja da je nešto toplo
Kod proteze se pitanje povratnog signala približava svakodnevnom iskustvu. Dve boce mogu izgledati gotovo isto, a sadržati vodu različite temperature. Pogled tada ostavlja prazninu koju dodir obično popuni.
U istraživanju sistema MiniTouch, objavljenom 2024, senzor na prstu proteze meri temperaturu. Mali termički uređaj prenosi zagrevanje ili hlađenje na odabranu tačku kože preostalog dela ruke. Kod učesnika istraživanja taj podražaj izaziva osećaj temperature u delu šake koja nedostaje. EPFL opisuje ovaj pristup kao povratnu vezu između dodirnutog predmeta i korisnika proteze.
U proveri sa Fabrizijem, čovekom sa amputacijom podlaktice, sistem je omogućio razvrstavanje predmeta po temperaturi. U izveštaju istraživačkog tima opisao je i snažan doživljaj topline druge osobe. Rad u časopisu Med prati jednog korisnika; taj konkretan susret sa predmetima i ljudima daje dobar razlog da se ovaj pravac dalje razvija. Proteza dobija još jednu vezu sa svetom koji dodiruje.
Osetiti gde je noga
Povratni signal obuhvata i osećaj položaja sopstvenog tela, odnosno propriocepciju. Dok podižemo stopalo preko prepreke, potrebno je uskladiti njegov položaj, brzinu i oslonac. Kod aktivne proteze tome se pridružuju motor i upravljanje veštačkim zglobom.
MIT i Brigham and Women’s Hospital su u studiji iz 2024. povezali hirurško očuvanje razmene između parova mišića sa robotskom protezom skočnog zgloba. Preostali mišići daju električne signale za upravljanje, a njihovo međusobno istezanje čuva deo informacije o pokretu za nervni sistem. Sedam učesnika sa tim spojem upoređeno je sa sedam osoba sa uobičajenom amputacijom, koristeći isti tip proteze.
U zadacima sa stepenicama, kosinama i preprekama prva grupa se kretala brže i prirodnije prilagođavala korak. Među zabeleženim pokretima bilo je podizanje vrha stopala pri prelasku prepreke. [2] Takav detalj nosi celu priču: razmena između tela i proteze učestvuje u oblikovanju pokreta upravo dok se on odvija.
Još malo dalje peške
Za nekoga je dobitak još jedan uspon na izletu. Za stariju osobu kojoj zamor skraćuje šetnju, isti princip može da znači odlazak do prijatelja i dovoljno snage za povratak. Egzoskelet se nosi uz postojeće udove i dodaje pomoć njihovom pokretu. Senzori prate hod, a upravljač određuje kada motor treba da povuče i kada da popusti. Podatak o koraku vraća se uređaju; čovek dobija mehaničku pomoć usklađenu sa svojim ritmom.
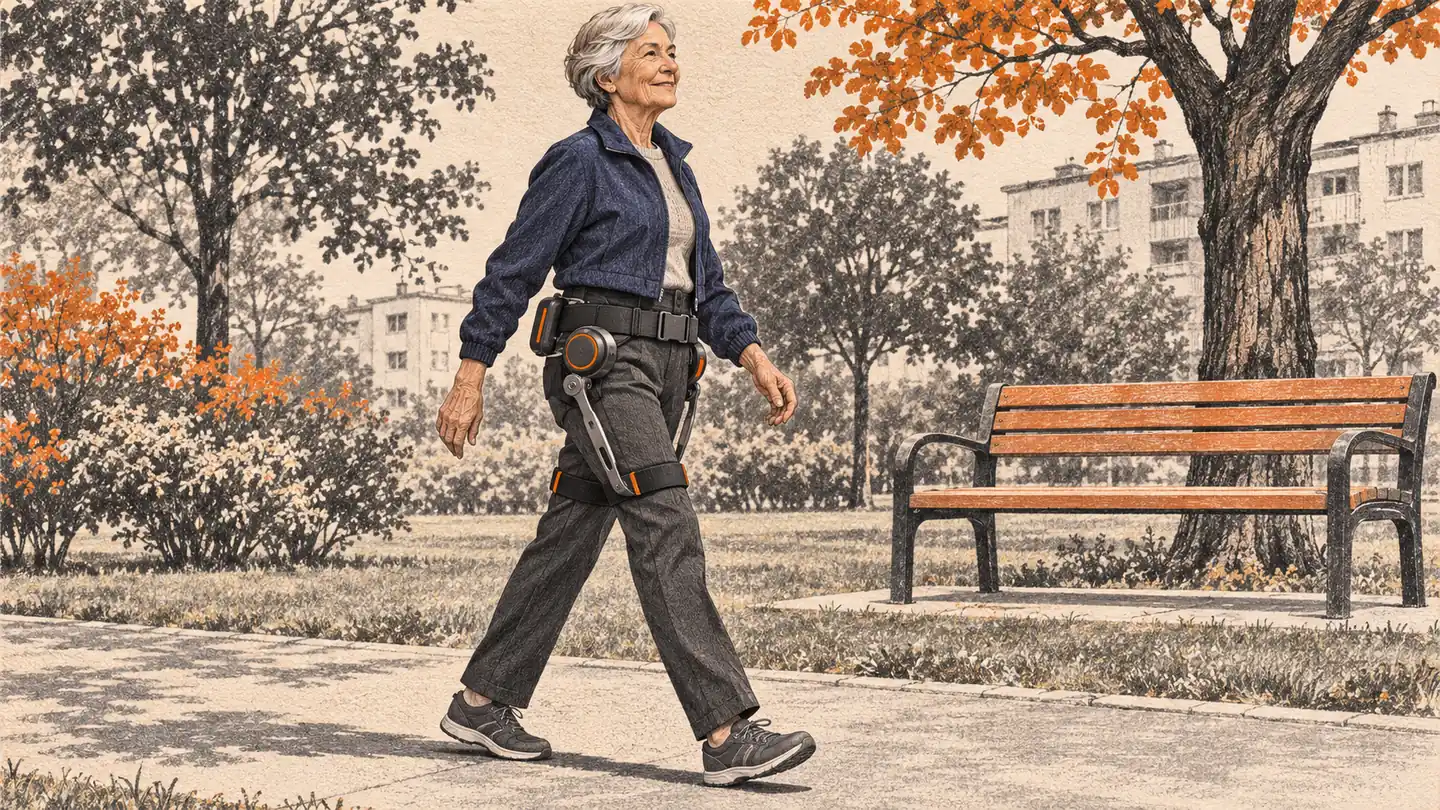
Kineski proizvođači taj princip već pakuju u opremu za kupovinu. Kenqing H1 Pro, koji se na međunarodnom tržištu nudi kao VIGX Ant-H1 Pro, namenjen je starijim korisnicima. Nosi se kao pojas oko struka, sa motorima uz kukove i trakama oko butina. Proizvođačke stranice navode masu od oko dva i po kilograma. Četiri fizička dugmeta i glasovne potvrde pokazuju koliko jednostavno upravljanje postaje važno kada pomagalo treba koristiti svakog dana. Ovaj laki model polazi od korisnika koji već održava sopstvenu ravnotežu; dodatna snaga olakšava pokret, dok osoba i dalje vodi svoje telo.
Kako to izgleda van reklame pokazuje praktična proba Dnsys X1 iz 2026. Testerka je osetila jasnu pomoć na usponu, ali i pritisak pojasa ispod ranca. Prva baterija izdržala joj je oko 70 minuta, uglavnom uzbrdo u Sport režimu. To lepo objašnjava odnos snage i trajanja: intenzivnija pomoć brže troši zalihu energije. Korisniku znači da zna kako se uređaj ponaša na njegovoj putanji, sa njegovom odećom i stvarima koje nosi.
Samostalnost počinje kod kopče
Pre prvog koraka dolazi oblačenje. Kod ovih lakih sistema oko kukova zakopčavaju se pojas i trake oko butina preko odeće. Prvo prilagođavanje traži vreme: položaj motora, dužina oslonaca i zategnutost traka moraju odgovarati telu. Kasnije se deo podešavanja zadržava. Ipak, ostaju sasvim obični pokreti koji mogu biti zahtevni: podići uređaj, pridržati ga, dohvatiti kopču, zategnuti traku i dohvatiti dugme. Uputstva za nošenje otkrivaju taj deo upotrebe bolje od snimka laganog penjanja uz stepenice.
U testu Dnsys X1 Carbon Pro iz 2025. komplet sa opremom imao je 2,09 kilograma. Za oblačenje su bile potrebne obe ruke, zadnje dugme je tražilo dobar doseg, a kontroler je smetao pri sedenju. Tu broj na vagi dobija kontekst. Dva kilograma raspoređena oko kukova mogu biti prihvatljiva tokom hoda, dok dugme iza leđa može odlučiti da li će čovek pomagalo uopšte koristiti. Za nekoga je kratka pomoć pri oblačenju prihvatljiva cena duže samostalne šetnje. Nekome bi isti postupak postao prepreka svakom izlasku.
Iz tih iskustava vidi se i šta dalji razvoj treba da reši: manje opreme koja žulja ili smeta pri sedenju, dostupnije komande, lakše zakopčavanje, jednostavnu zamenu baterije i pomoć koja se prilagođava promeni koraka. Vrednost se proverava na celoj putanji — od oblačenja, preko hoda i odmora na klupi, do povratka kući. U taj račun ulaze cena, servis i obuka, jednako kao snaga motora.
Gde se uključuje AI
Povratna sprega je osnova upravljanja i može da radi pomoću senzora, jasno zadatih pravila i brzog odziva motora. U TEGA prototipu, na primer, pravila prevode mišićni signal u položaje hvata; učenje iz podataka autori ostavljaju za naredni razvoj.
AI dobija konkretnu ulogu kada treba prepoznati obrazac i prilagoditi pomoć osobi. Stanfordov tim je u istraživanju iz 2022. sa deset zdravih odraslih, već iskusnih u korišćenju egzoskeleta, koristio prethodno obučen model da iz podataka o hodu proceni povoljniji obrazac asistencije egzoskeleta skočnog zgloba. Optimizator je zatim podešavao pomoć; posle jednog sata prilagođavanja učesnici su hodali brže i uz manju potrošnju energije po pređenoj udaljenosti nego u običnim cipelama. To daje istraživačku osnovu za naredni korak: pomagalo koje se tokom upotrebe bolje usklađuje sa osobom. Za svakodnevni uređaj takav napredak znači i manje ručnog podešavanja — više pažnje za put i sagovornika.
Monk: kada odgovor postane mogućnost
U ovim primerima povratni signal dobija različite poslove. Učionica ga pretvara u veštinu. Proteza u dodir ili bolje vođen pokret. Kod egzoskeleta on učestvuje u podešavanju pomoći koju telo dobija. Za svaki od tih puteva treba drugačije rešenje, ali pitanje ostaje blisko: šta sada mogu da osetim, naučim i uradim?
Važan dobitak može biti veoma tih. Da rukujem predmetom bez neprekidnog proveravanja očima. Da odem peške do prijatelja i vratim se sa dovoljno snage za ostatak dana. Da ponovim vežbu i prepoznam trenutak u kome sam ovoga puta bio precizniji. To su ljudska merila kojima vredi proveravati tehnički napredak.
Pomagalo ulazi u nečiji dan, sa njegovim navikama i ciljevima. Njegova vrednost raste kada otvori mogućnost koju će čovek zaista koristiti: da izađe, da nešto uradi svojom rukom, da ponovo poželi sledeći pokušaj. Kada postane razumljivo i pouzdano, otvara se prostor za sopstvene pokušaje: danas jedna radnja, sutra nešto zahtevnije. Iz toga raste i nada koja ima za šta da se uhvati.
Povratni signal je mali odgovor sveta na naš potez. Kada taj odgovor stigne, imamo od čega da napravimo sledeći.
Povezano: Čiju nameru robot pretvara u radnju?
Izvori provereni 3. novembra 2026. Komercijalna oprema za obuku, igre i pomoć pri hodu, praktične probe, istraživački prototipovi i kliničke studije označeni su u tekstu. Primer sa zvoncem, uvodna scena obuke, moguće svakodnevne koristi i smernice razvoja predstavljaju uredničko objašnjenje i analizu.
Izvori / poreklo
Izvori provereni 3. novembra 2026. Simodont: opis opreme i nastavnog softvera proizvođača; bHaptics i Logitech: komercijalna oprema za igre. TEGA: preprint od 5. marta 2026, laboratorijski prototip sa upravljanjem po pravilima. MiniTouch: Med, 9. februar 2024, ispitivanje jednog korisnika; mehanizam EPFL-a i izveštaj Sant’Anna škole. MIT/Brigham: Nature Medicine, 1. jul 2024, sedam AMI učesnika i sedam kontrolnih učesnika. Stanford: Nature, 12. oktobar 2022, prilagođavanje egzoskeleta pri hodu deset zdravih odraslih. Učenje koje bira parametre pomoći razlikovano je od izvršavanja pokreta i čulne informacije za čoveka. Razvojni put i Monk završetak predstavljaju uredničku sintezu. Dopuna egzoskeleta: Kenqing/VIGX H1 Pro, zvanične specifikacije kineske i međunarodne verzije; Hypershell XS priručnik v1.3, praktičnost postavljanja; Dnsys X1, iskustva autora testova Wareable (2026) i Notebookcheck (2025), uključujući pojedinačno iskustvo trajanja baterije i masu testiranog kompleta. Smer razvoja i primeri svakodnevne koristi predstavljaju uredničku analizu, bez tvrdnje o potvrđenoj kliničkoj koristi komercijalnih modela kod krhkih starijih osoba.